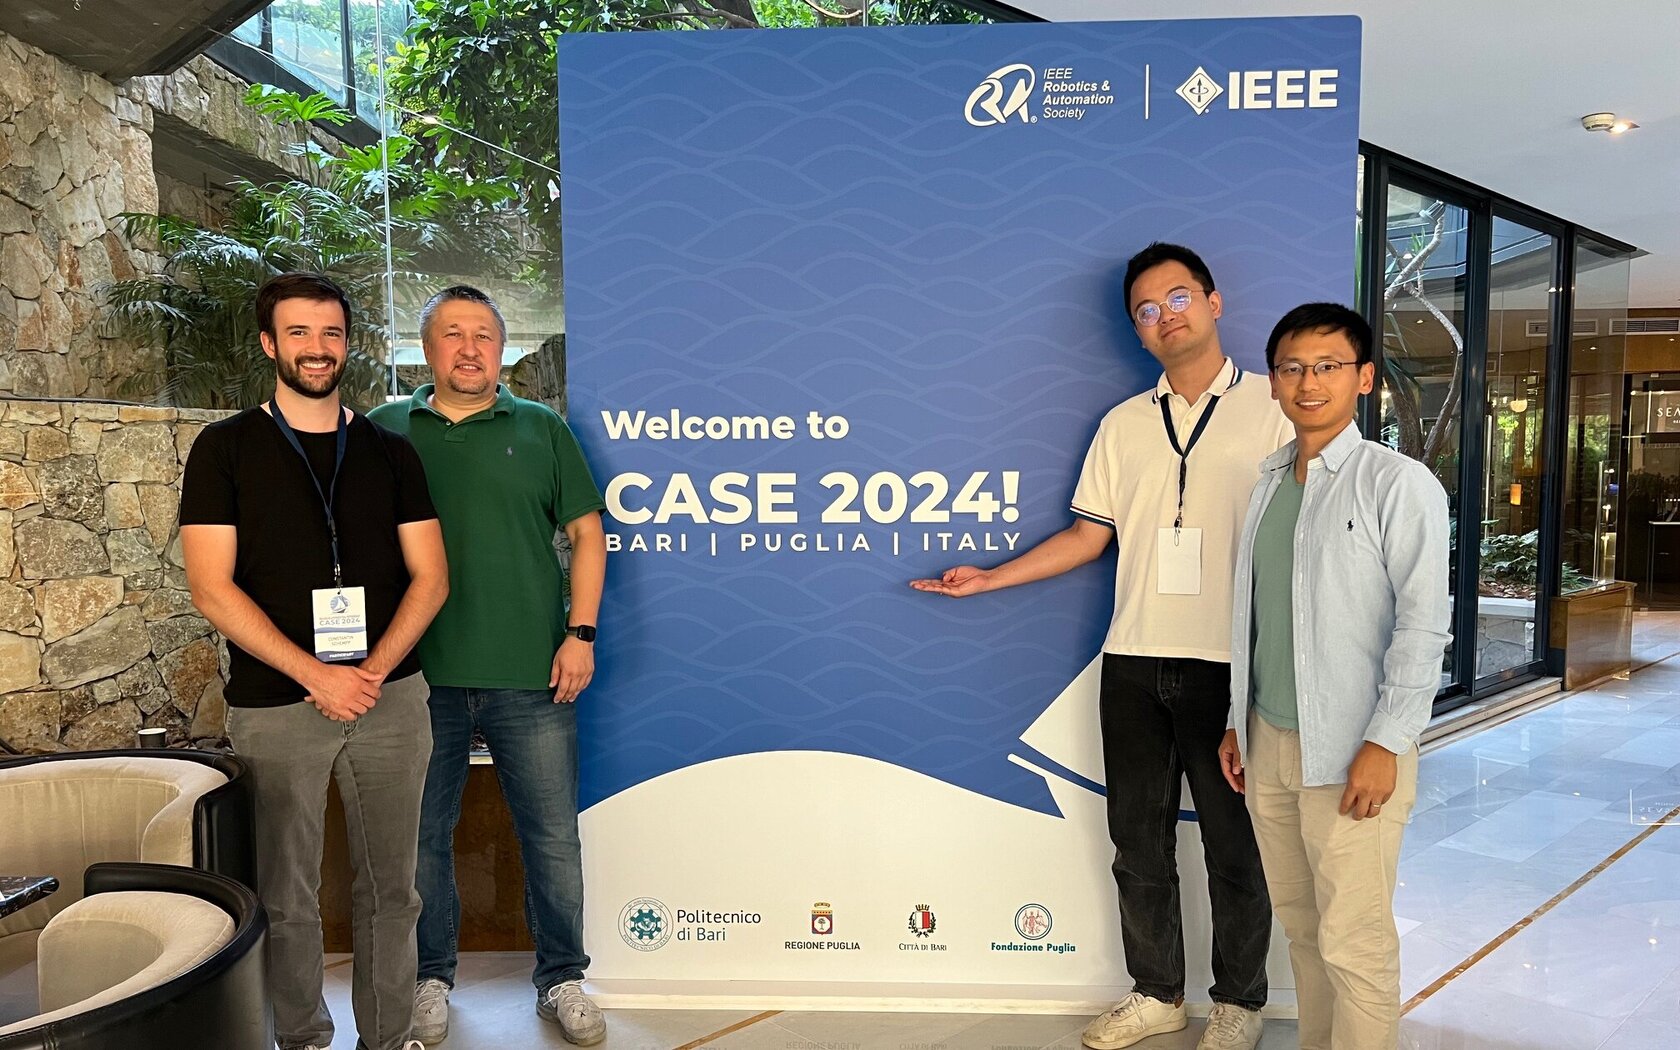
Ende August war ein Teil unseres Teams sowie unsere Kollegen von Proximity gemeinsam auf der CASE2024 in Bari, Italien. Dort präsentierten sie ihre unterschiedlichen Paper und tauschen sich mit der versammelten Community zu aktuellen Fragestellungen in der Forschung sowie auftretenden Herausforderungen aus und konnten neue Inspiration für die eigene Forschung zu finden.
Einen Einblick in das Paper von Yongzhou Zhang:
Conquering the Robotic Software Development Cycle at Scale: Using KubeROS from Simulation to Real-world Deployment
Das Paper behandelt die Verbesserung von Robotikalgorithmen anhand von Closed-Loop-Workflows. Diese Closed-Loop-Worflows basieren auf der KubeROS-Plattform am Beispiel der Roboternavigation (mit Nav2 in ROS2). Ziel ist es die Roboteralgorithmen effizienter zu entwickeln, zu testen und aus der Forschung in die Praxis zu überführen. Mit Hilfe der massiven Ressource von Cloud/Edge und dem BatchJob wird der Software-Stack in verschiedenen Stufen auf Benchmark-Datensätzen und Simulationsumgebungen mit Domainrandomisierung in großen Skalar getestet und feingetunt.
Die Arbeit wurde im Rahmen des Projekts KI5GRob (gefördert vom BMBF) durchgeführt.
Ein Einblick in das Paper von Constantin Schempp:
PIPE: Process Informed Parameter Estimation, a learning based approach to task generalized system identification.
Das Paper befasst sich mit dem Problem der robotergeführten Montageaufgaben, indem eine lernbasierter Ansatz verwendet wird, um Kontaktmodellparameter für bekannte und neue Bauteile zu identifizieren. Zunächst wird ein Variational Autoencoder (VAE) eingesetzt, um geometrische Merkmale von Montageteilen zu extrahieren. Anschließend werden die extrahierten Merkmale mit physikalischem Wissen kombiniert, um die Parameter eines Kontaktmodells mithilfe unserer neu vorgeschlagenen neuronalen Netzwerkstruktur abzuleiten. Die in realen Experimenten gemessene Kraft wird verwendet, um die vorhergesagten Kräfte zu überwachen, wodurch die Notwendigkeit für reale Modellparameter entfällt. Obwohl das Netzwerk nur mit einer kleinen Menge von Montageteilen trainiert wurde, konnte eine gute Kontaktmodellschätzung für unbekannte Objekte erreicht werden.
Der Hauptbeitrag liegt in der Netzwerkstruktur, die es ermöglicht, Kontaktmodelle für Montageaufgaben je nach Geometrie des zu fügenden Teils abzuschätzen. Während aktuelle Systemidentifikationsprozesse für einen neuen Montagevorgang neue Daten erfassen müssen, erfordert diese Methode lediglich das 3D-Modell des Montageteils.
Ein Einblick in das Paper von Yucheng Tang:
Enhancing Logistics Automation: Integrating Capacitive Proximity and Tactile Sensors for Trolley Pose and Center of Mass Estimation
Dieses Papier stellt ein Konzept vor, das kapazitive Sensoren zur Verringerung der Durchfahrtsbreite und für eine robuste Materialhandhabung nutzt. Erste Ergebnisse zur Positionsschätzung eines Wagens in einer Drive-in-Aufgabe und ein Machbarkeitsnachweis zur Schätzung des Schwerpunkts eines Wagens mithilfe eines kapazitiven Sensorsystems werden präsentiert. Der Ansatz bietet eine markierungsfreie und infrastrukturunabhängige Methode zur relativen Positionsschätzung des Wagens und zur Aktualisierung der Lokalisierung des mobilen Roboters. Die Sensoren, die kapazitive Schwankungen im elektromagnetischen Feld messen, sind auf einem autonomen mobilen Roboter montiert. Zwei kapazitive Näherungssensoreinheiten mit je 16 Elektroden sind oben auf dem Roboter angebracht. Die Methode basiert auf Hauptkomponentenanalyse und ermöglicht die Positionsschätzung I-förmiger Profile auf Basis von Näherungsfeedback.
Ein Roboterarm wurde zur Bewertung des Verfahrens verwendet, um Profile oberhalb des Sensorarrays zu erfassen und als Ground Truth zu nutzen. Anschließend wurden die Sensoren auf einem mobilen Roboter montiert und in einer Drive-in-Aufgabe evaluiert, wobei vergleichbare Ergebnisse zu aktuellen, visuell basierten Ansätzen erzielt wurden. Unter dem Sensorarray sind vier zusätzliche taktile Sensormodule installiert, die zur Schwerpunktabschätzung des Objekts über die Mehrpunkt-Wiegemethode eingesetzt wurden und eine Wiederholgenauigkeit von etwa 50g erreichen.
Dieses Projekt ist unabhängig von den Hochschulprojekten; die Förderung erfolgte durch Proximity Robotics & Automation GmbH.
Herzlichen Glückwunsch an unsere Kollegen Constantin Schempp, Yongzhou Zhang, Yucheng Tang und Ilshat Mamaev!