Krisensichere Navigation ohne Satelliten
Krisensichere Navigation ohne Satelliten
GNSS-basierte Systeme werden nicht nur für die alltägliche Navigation, sondern auch zur Koordination von Einsatzkräften wie der Polizei oder der Feuerwehr genutzt. Neben der Routenführung zum Einsatzort ist die präzise Positionsbestimmung der Kräfte für die Einsatzdurchführung entscheidend. Aktuelle außenpolitische Ereignisse haben gezeigt, dass GNSS als vermeintlich hochverfügbares System nicht uneingeschränkt verlässlich ist. Insbesondere in Krisenlagen, in denen auch die konventionelle Kommuni- kationsinfrastruktur ausfallen kann, besteht daher ein dringender Bedarf an einer krisensicheren terrestrischen Rückfalllösung. Im hier vorgestellten Projekt wird eine entsprechende Lösung entworfen und evaluiert.
Aktuelle Ereignisse im Baltikum, in Skandinavien sowie in der Ukraine haben gezeigt, dass Antagonisten jederzeit auf GNSS-basierte Positionierungssysteme Einfluss nehmen können. Während die betroffenen Ziele überwiegend die Luft- und Seefahrt umfassten, die über robuste sekundäre Navigationssysteme als Rückfalllösungen verfügen, gibt es vergleichbare Systeme für landgestützte Anwendungen im zivilen Bereich nicht.
Dies stellt insbesondere für Einsatzkräfte eine kritische Versorgungslücke dar: Wie sollen im Krisenfall Hilfsmaßnahmen organisiert und koordiniert werden, wenn der Aufenthaltsort der eingesetzten Kräfte und Güter nicht bekannt ist?
Erschwerend kommt hinzu, dass auch abseits gezielter Störangriffe eine zuverlässige Lokalisierung mittels GNSS nicht gewährleistet ist, etwa bei Umweltkatastrophen, in Häuserschluchten, in bewaldeten Gebieten oder in komplexen Innenraumumgebungen. Gerade in solchen Szenarien versagen zudem gängige zivile Ausweichlösungen, da die zugrunde liegende Infrastruktur häufig selbst beeinträchtigt oder überlastet ist.
Für Einsatzkräfte existiert jedoch mit dem TETRA-Netz (Terrestrial Trunked Radio) eine dedizierte, auf Krisenresilienz ausgelegte Kommunikationsinfrastruktur, die in Deutschland unter dem Namen „Digitalfunk BOS“ betrieben wird. Da dieses Netz speziell für Behörden und Organisationen mit Sicherheitsaufgaben konzipiert ist, eignet es sich insbesondere in Innenräumen, wo GNSS typischerweise vollständig versagt, als Grundlage für eine robuste und ausfallsichere Positionsbestimmung.
Wie sich Signale in Innenräumen ausbreiten
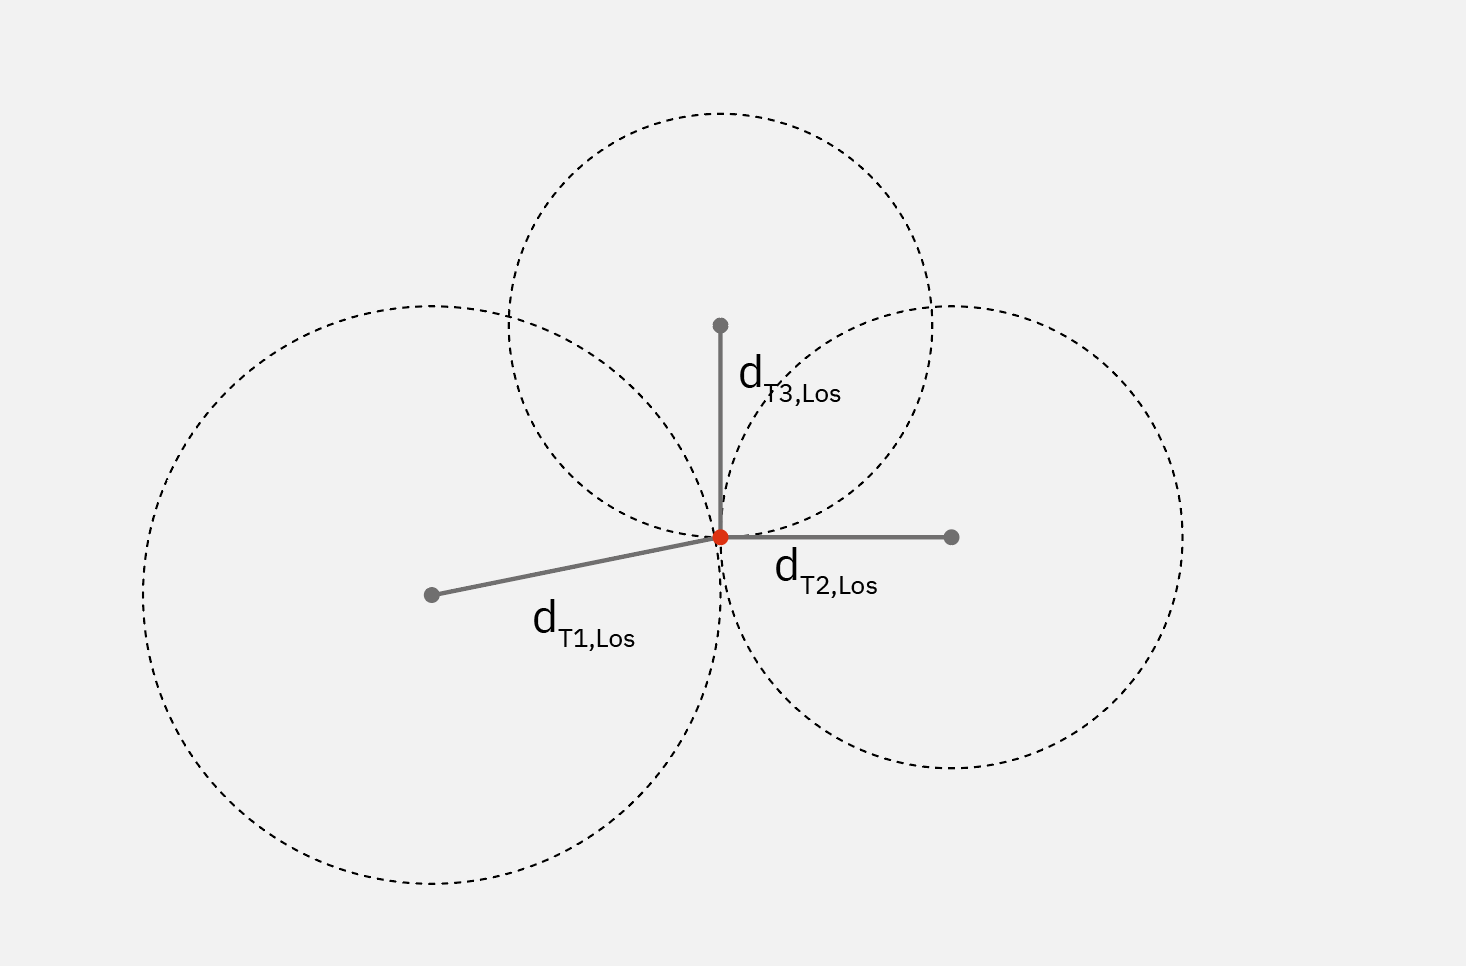
Die Position eines Endgeräts lässt sich bestimmen, indem gemessen wird, wie lange ein Signal von mindestens drei Sendern bis zum Empfänger benötigt. Aus dieser Laufzeit ergibt sich der Abstand zum Sender als di = Laufzeit Ti · Lichtgeschwindigkeit, wobei i den jeweiligen Sender bezeichnet. Sind die genauen Positionen der Sender bekannt, kann das Endgerät als Schnittpunkt der drei sich ergebenden Kreise (bzw. der vier sich schneidenden Kugeln im dreidimensionalen Raum) eindeutig lokalisiert werden. Voraussetzung hierfür ist jedoch eine direkte, ungehinderte Sichtverbindung (engl. Line of Sight, LoS) zwischen Sendern und Empfängern.
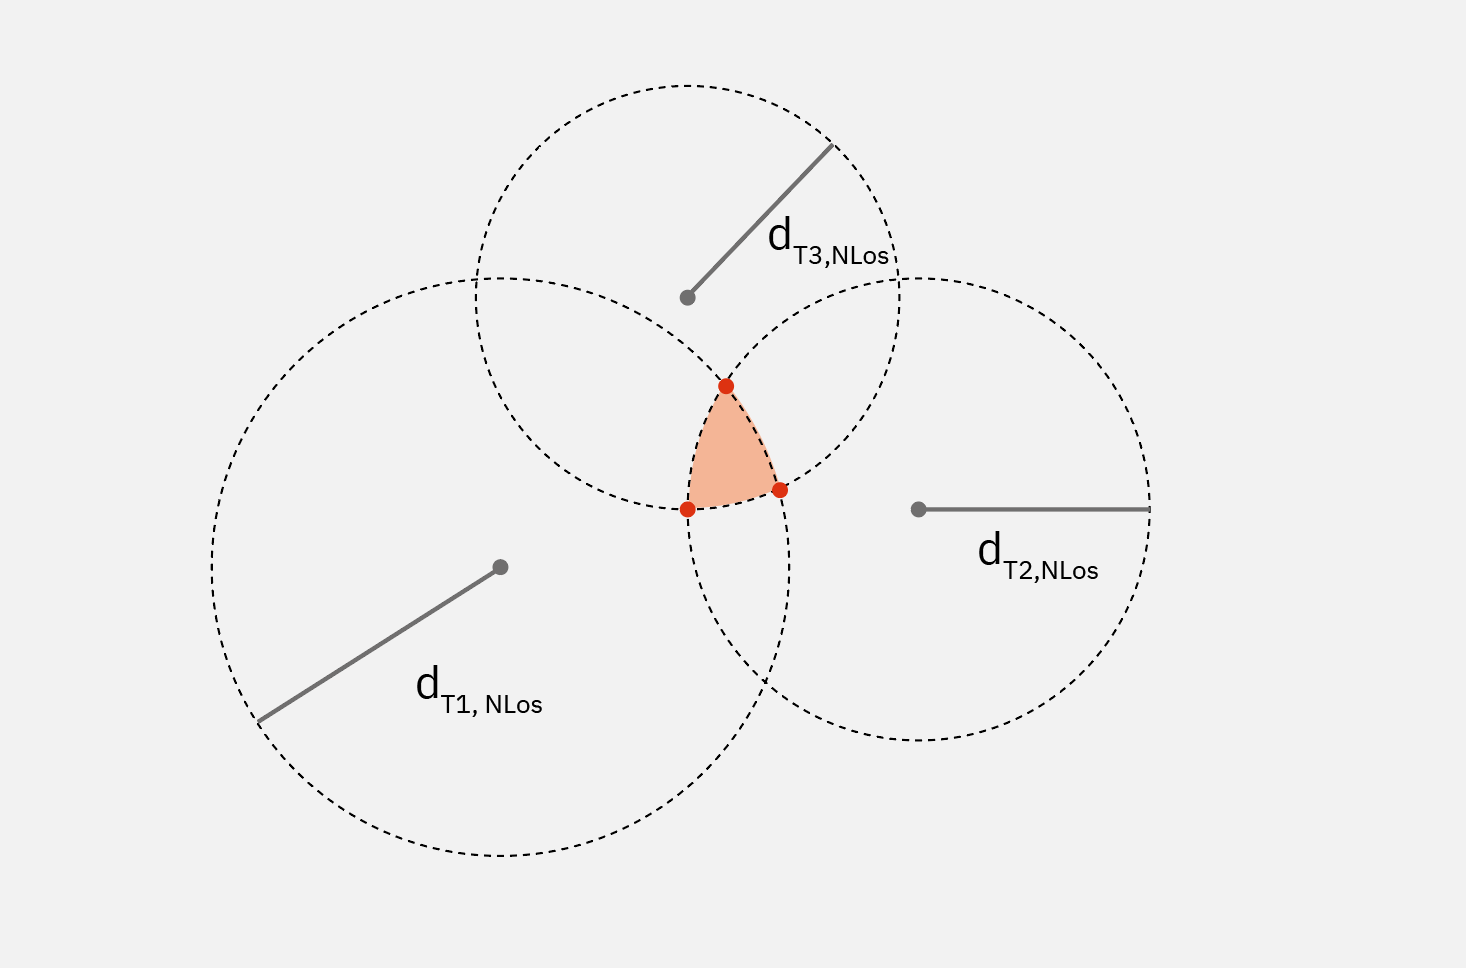
In Häuserschluchten oder Innenräumen ist diese Anforderung jedoch gerade nicht gegeben: Zwischen Sendern und Empfängern besteht oft keine direkte Sichtverbindung (engl. Non-Line-of-Sight, NLoS), weshalb Signale in der Regel mehrfach von der Umgebung reflektiert werden, bevor sie den Empfänger erreichen.
Diese sogenannte Mehrwegeausbreitung führt zu Fehlern bei der Laufzeitmessung, wodurch der tatsächliche Abstand zwischen jedem Sender-Empfänger-Paar als zu groß geschätzt wird. Wie in Abbildung 1(b) dargestellt, kann die Position eines Endgeräts in diesem Fall nicht mehr exakt, sondern nur noch näherungsweise bestimmt werden.
Mit alternativen Algorithmen zur Positionsbestimmung lässt sich der Einfluss dieser Effekte auf die Positioniergenauigkeit verringern. Da solche Algorithmen jedoch oft deutlich komplexer sind und zusätzliche Anforderungen an Hard- und Software stellen, bedarf es einer geeigneten Umgebung, in der sie realitätsnah simuliert und evaluiert werden können.
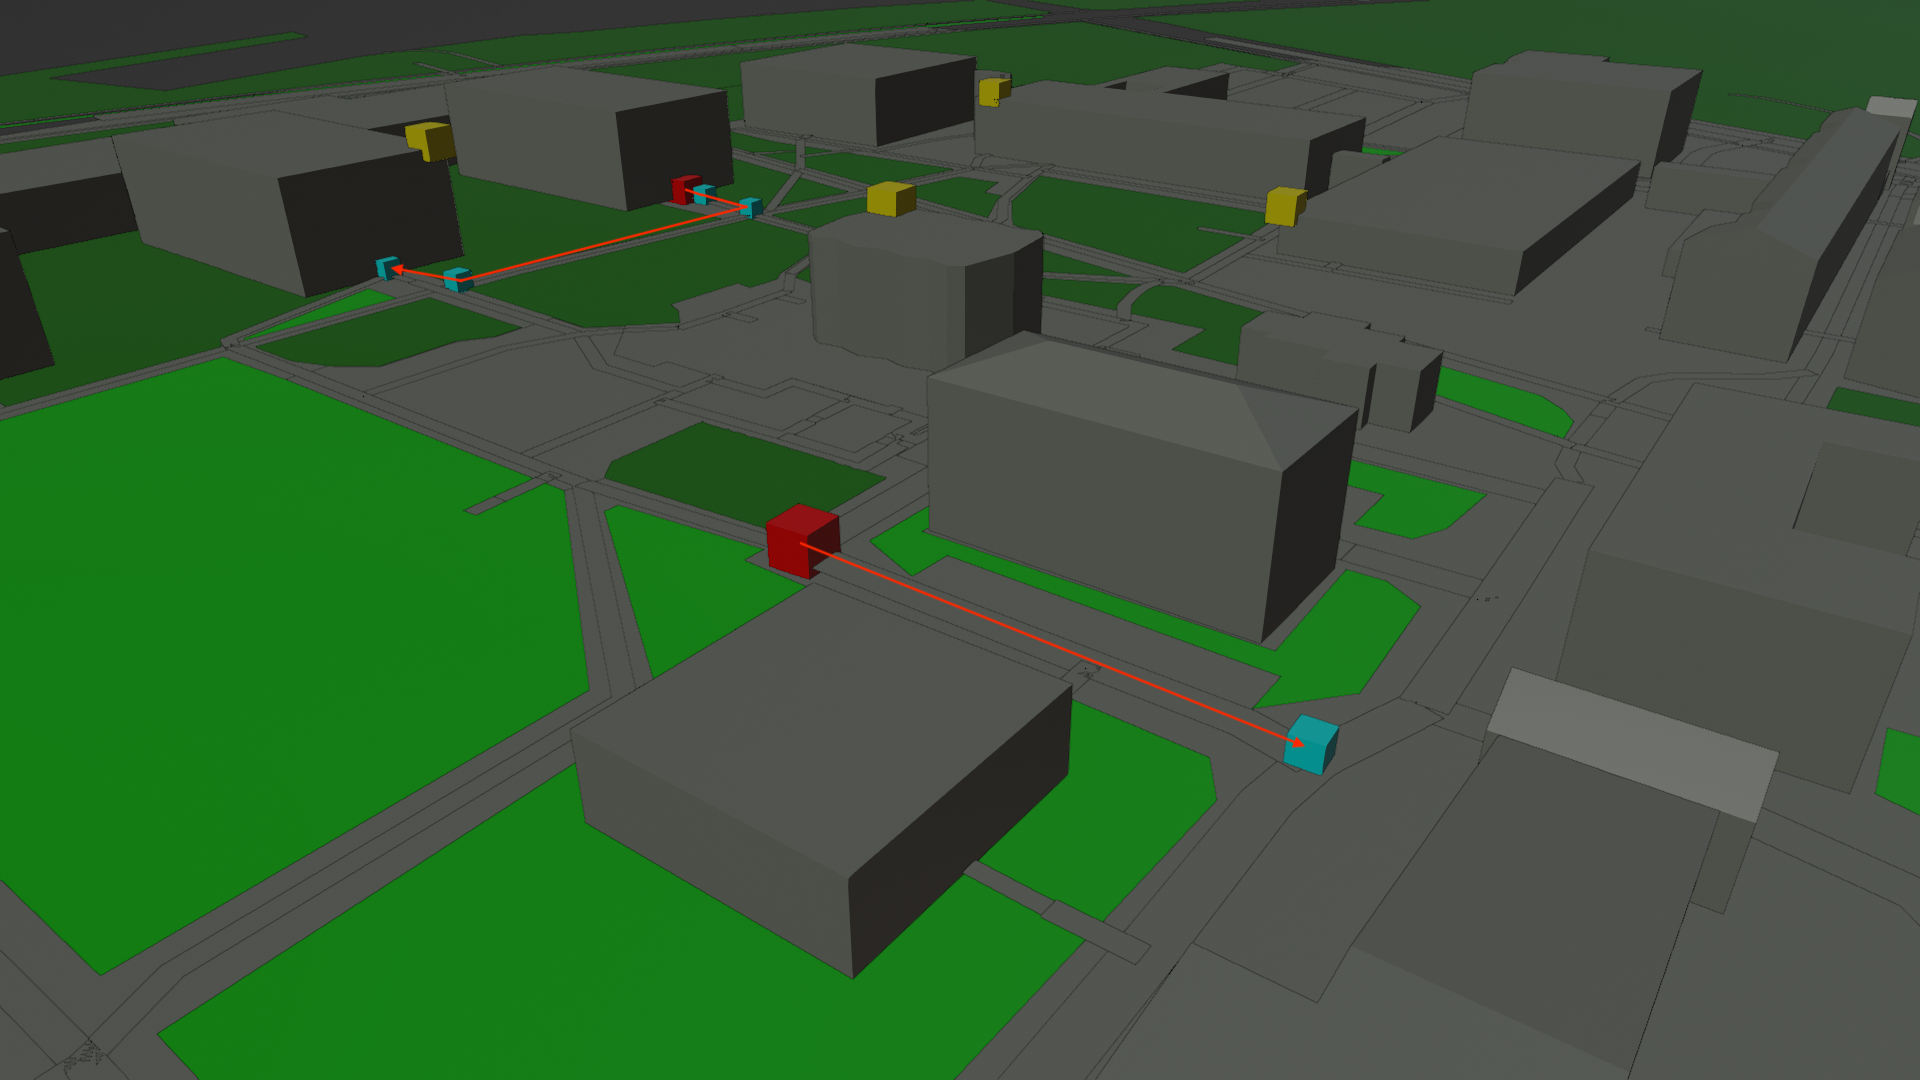
Mit ABeL haben wir eine quelloffene Ende-zu-Ende-Umgebung geschaffen, die es erlaubt, über die 3D-Grafiksoft- ware Blender Umgebungen automatisiert aus OpenStreet- Map (OSM)-Kartenmaterial zu generieren.1 Für den Campus der Hochschule Karlsruhe ist dies in Abbildung 2 dargestellt. Anhand frei definierbarer Parameter wird anschließend die Signalausbreitung unter Berücksichtigung physikalischer Effekte wie Reflexion, Beugung und Streuung simuliert und gespeichert. Über feste Schnittstellen zur Datenaufbereitung und -evaluation können Positionierungsalgorithmen abschließend reproduzierbar getestet und verglichen werden. Zukünftig soll ABeL zudem die Modellierung von Innenräumen auf Basis von LiDAR-Punktwolken unterstützen.
Wie GNSS-basierte Systeme gestört werden
Neben rein physikalischen Einflüssen, die eine Degradierung des gesendeten Signals zur Folge haben können, kann es auch aktiv gestört werden. Im Falle von GNSS-basierten Systemen kann dies insbesondere durch „Jamming“ und „Spoofing“ erfolgen. Bei Ersterem wird ein starkes Störsignal im GNSS-Band ausgesandt, welches am Empfänger alle weiteren, von den Satelliten ausgesendeten, Signale überlagert. Hingegen wird beim „Spoofing“ eine valide GNSS-Nachricht versendet, die jedoch manipuliert ist. Hierdurch gehen die vom Empfänger gemessene und die tatsächliche Position über die Zeit immer weiter auseinander.
Beide Angriffsvektoren haben gravierende Auswirkungen auf die präzise Positionsbestimmung. Während beim „Jamming“ eine Beeinflussung des Positioniersystems eindeutig erkannt werden kann und somit auf eine Rückfalllösung zurückgegriffen werden kann, ist ein „Spoofing“ nicht notwendigerweise erkennbar. Dies macht Letzteres zu einem deutlich gefährlicheren Angriff auf kritische Anwendungen, die auf eine präzise Positionsbestimmung vertrauen.
Die genannten Angriffsvektoren beruhen darauf, dass in den GNSS-Standards keine Authentifizierungsmechanismen zwischen Sender und Empfänger vorgesehen sind. Es darf somit jeder eine Nachricht erzeugen und versenden, ohne dass diese jemals auf Echtheit oder Richtigkeit geprüft wird. Problematisch ist, dass die Einführung einer Authentifizierung zwischen Sender und Empfänger ohne weitreichende Änderungen auf der Empfängerseite nicht möglich ist. Diese Änderungen hätten zudem zur Folge, dass alle bisherigen Systeme obsolet würden. Aufgrund der Vielzahl von verbauten GNSS-Empfängern, in Autos, Smartphones, etc., würde eine solche Änderung des Standards weitreichende Auswirkungen mit sich ziehen.
Vom Chip zum Prototyp
„Field-Programmable Gate Arrays“ (FPGAs) sind eine besondere Art von integrierter Schaltung (engl. Application-Specific Integrated Circuit, ASIC), bei der die Schaltungsstruktur mittels Programmierung festgelegt und jederzeit geändert werden kann. Zur Definition der Schaltungsstruktur stehen hierbei Logikgatter (z. B. UND- oder ODER-Verknüpfungen) sowie Register (Spei- chereinheiten) zur Verfügung, die auf beliebige Weise miteinander verschaltet werden können. Dies ist insbesondere relevant, wenn latenzkritische und hochfrequente Anwendungen mit hohen Echtzeitanforderungen realisiert werden müssen.
Diese Anforderungen werden an alle laufzeitbasierten Positionierungssysteme, wie beispielsweise GNSS gestellt. Da die Laufzeitmessung über eine Zeitstempelung mit Laufzeit = Zeitstempel (Empfänger) – Zeitstempel (Sender) bestimmt wird, führen bereits minimale Zeitabweichungen zu einem enormen Positionierungsfehler. So entspricht bereits ein Zeitfehler von nur 1 Nanosekunde (10–9s) bei einer Signalausbreitung bei Lichtgeschwindigkeit (3 × 10⁸m/s) einem Positionierungsfehler von 30 cm.
Da moderne Prozessoren zwar hohe Basistaktraten von > 4 GHz (Taktzyklus < 0,25 Nanosekunden) aufweisen, ist eine Implementierung der Zeitstempelung theo- retisch möglich. Aufgrund von Speicherlatenzen und einer nichtdeterministischen Cache-Hierarchie ist eine präzise Zeitstempelung rein auf Softwarebasis nicht möglich. Aus diesem Grund müssen, wie oben beschrieben, entweder spezifische ASICs gefertigt oder FPGAs zur Entwicklung verwendet werden. Während ASICs sich nur für sehr große Fertigungszahlen eignen, eignen sich FPGAs durch ihre programmierbare Logik hervorragend zur Entwicklung von Prototypen.
Von der Theorie in die Anwendung
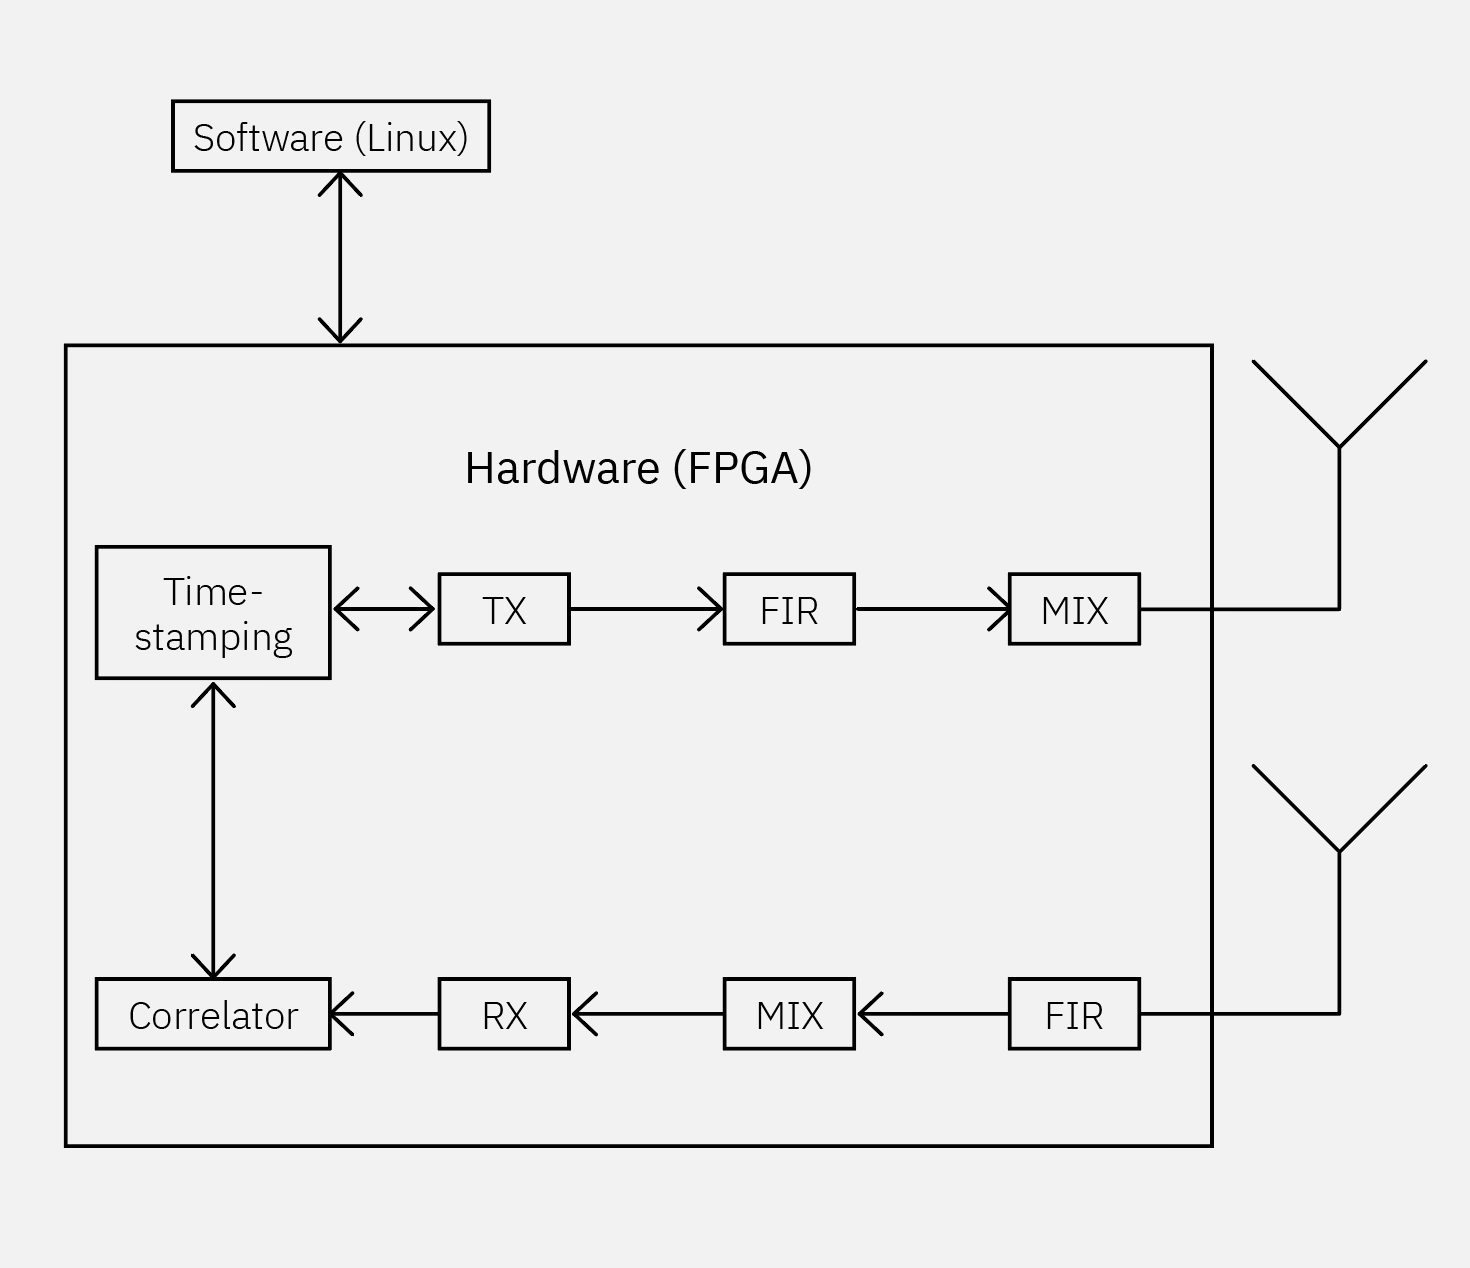
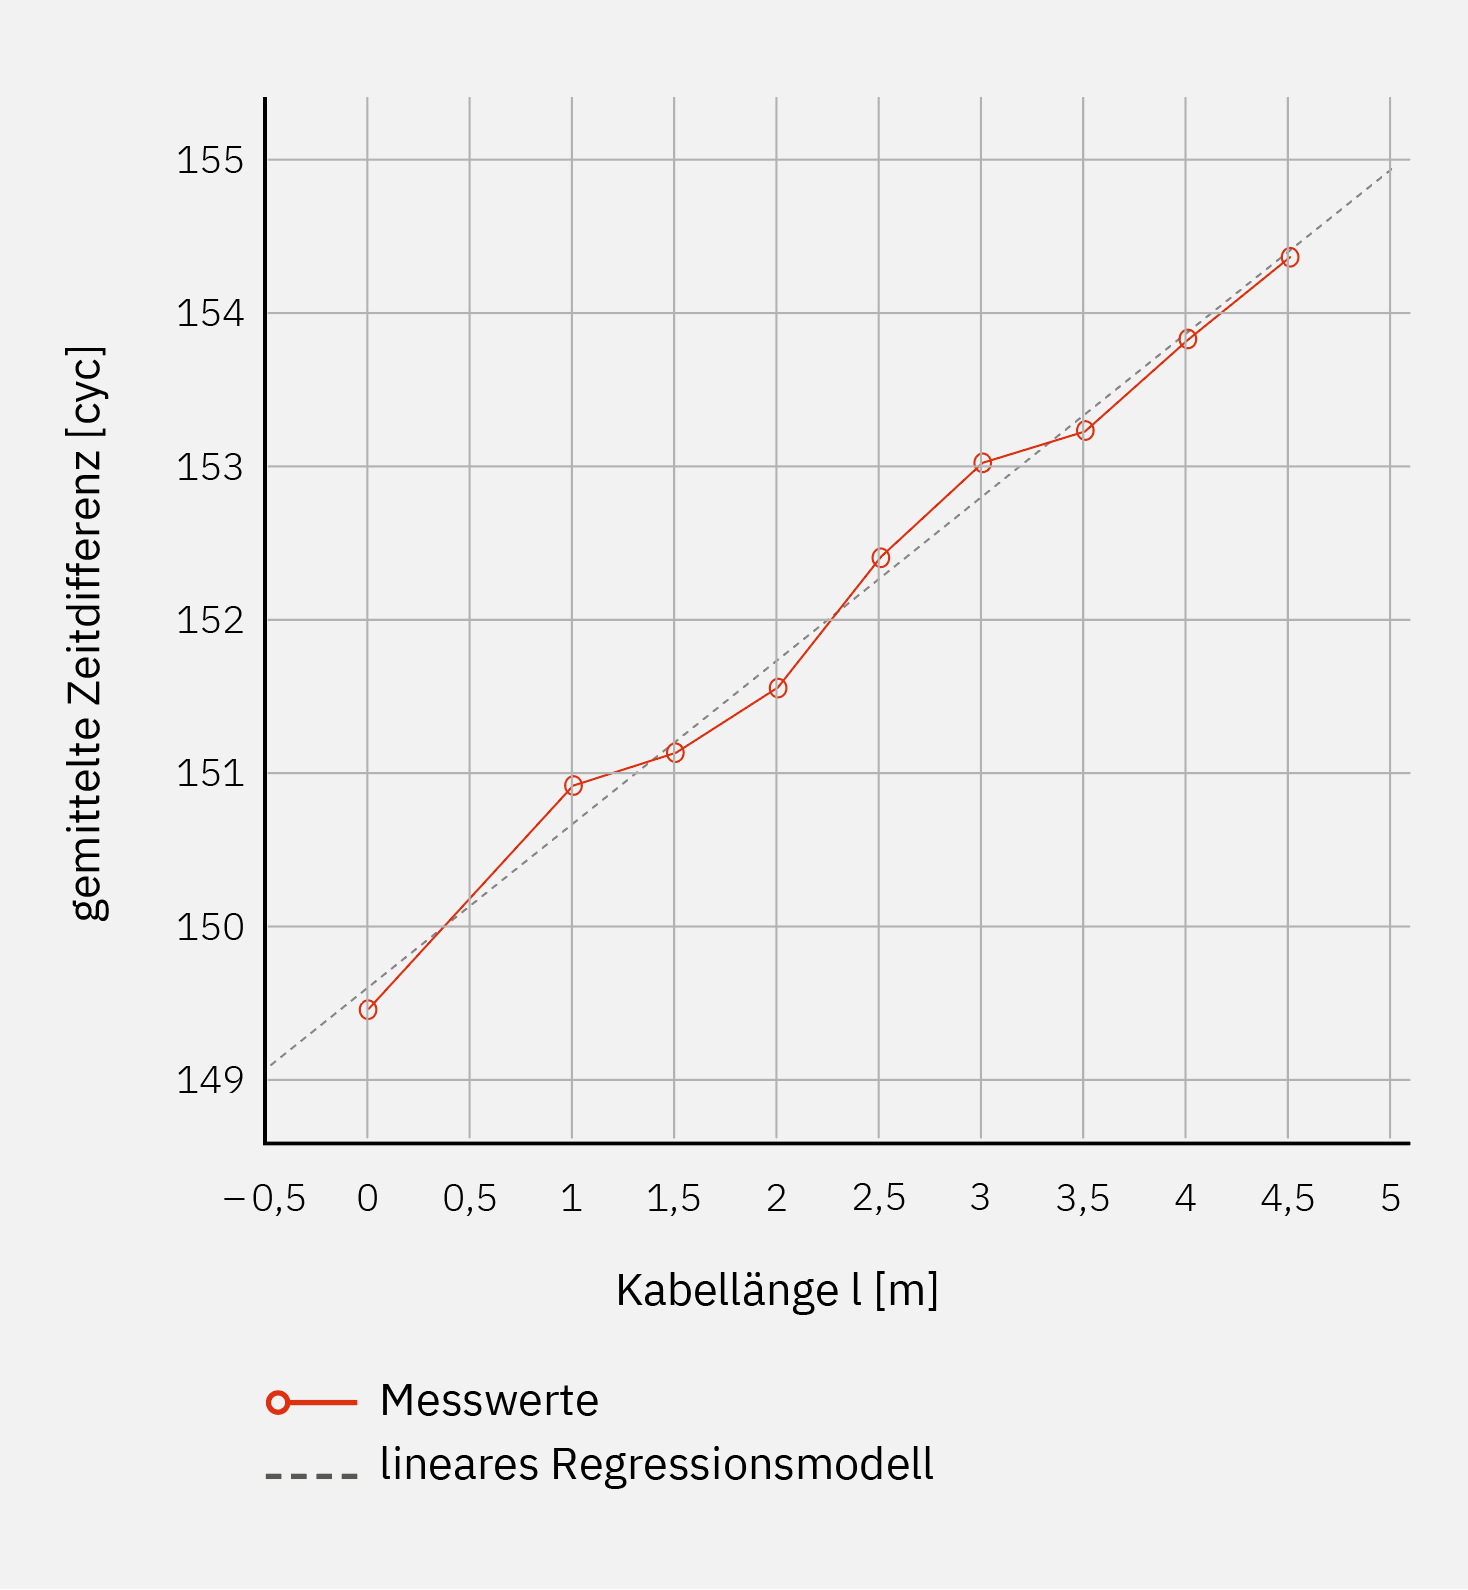
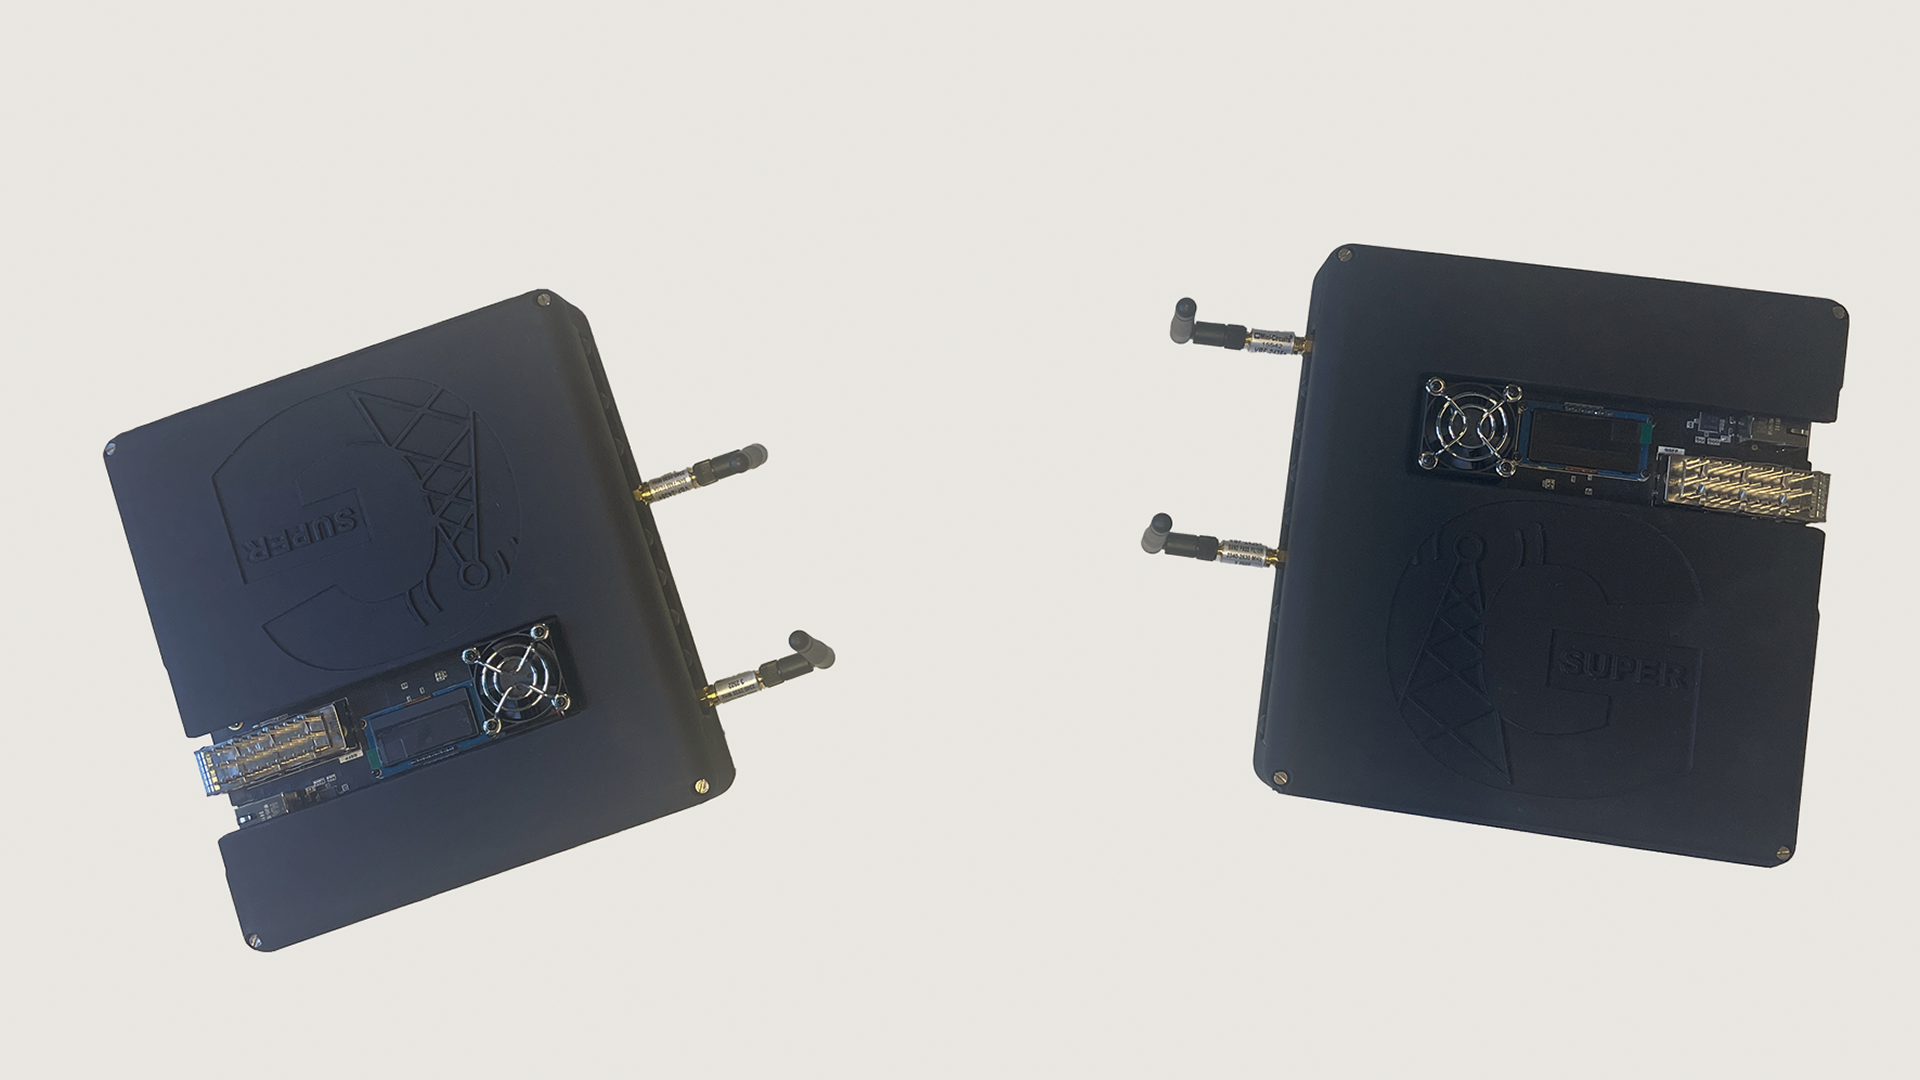
Neben einer Simulationsumgebung wurde eine Hardwareplattform auf Basis eines AMD RFSoCs entwickelt, der einen FPGA mit hochperformanten ADCs und DACs kombiniert und Signale mit bis zu 2,5 GHz Bandbreite verarbeiten kann. Abbildung 3 zeigt den konzeptionellen Aufbau der ent- wickelten Architektur. Innerhalb der Hardware befinden sich Schaltungsteile, sogenannte IP-Cores, die eine Verarbeitung in Echtzeit ermöglichen, wobei das Gesamtsystem durch eine Linux-basierte Software gesteuert wird. Die in Hardware implementierte Signalverarbeitungskette umfasst Erzeugung, Mischung, Filterung und Korrelation zur Bestimmung der Laufzeitdifferenz. In kabelgebundenen Messungen erreicht das entwickelte System eine Genauigkeit von 0,2 Nanosekunden (6 cm), wie in Abbildung 4 gezeigt. Aktuell werden Uhrsynchronisation sowie RF-Frontends für die Luftschnittstelle entwickelt (siehe Abbildung 5).
Die geschaffene Hardwareplattform stellt eine ideale Basis zur Untersuchung der verschiedenen Parameter ei- nes Positionierungssystems dar. So können die Mittenfrequenz und die Bandbreite des Signals angepasst werden, je nach verfügbarem Spektrum, um eine Auswirkung dieser und anderer Parameter auf die Genauigkeit in spezifischen Szenarien zu erforschen. In späterer Phase sollen so gewonnene Erkenntnisse wiederum in die Simulationsumgebung eingebunden werden.
Quellen
1 S. Huh, T. Itschner, and N. Zeller, “ABeL: A Customizable Open-Source Framework for Evaluating 3D Terrestrial Positioning Algorithms”.
2 T. Itschner, S. Huh and N. Zeller, “A Digital RFSoC SDR Architecture for GPS-like High-Accuracy Time-of- Flight Measurements”.
Autoren
Simon Huh, M.Sc.
Akademischer Mitarbeiter am Institut für angewandte Forschung (IAF) der HKA
Tristan Itschner, M.Sc.
Akademischer Mitarbeiter am Institut für Angewandte Forschung (IAF) der HKA
Prof. Dr.-Ing. Niclas Zeller
Professor für Signalverarbeitung und mobile Robotik an der Fakultät für Elektro- und Informationstechnik